从“广东造”到“人形机器人进厂” 机械设备及配件研发的跃迁之路
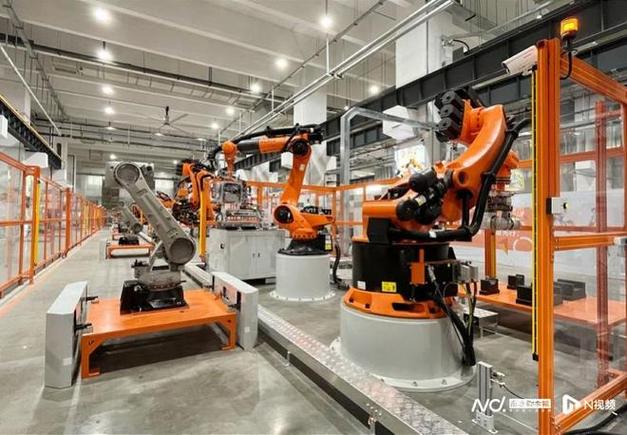
全国每3台工业机器人中,就有超过1台出自广东。这一数字背后,是珠三角制造业数十年积累的产业链厚度,也是机械设备及配件研发从“跟跑”走向“并跑”甚至“领跑”的缩影。而当人形机器人开始走进工厂车间,机械设备及配件研发正面临一次更深层的结构性挑战:不再只是精度与可靠性的比拼,而是整机协同、核心部件自主化与智能化适配的系统性较量。
广东工业机器人的高产量,首先得益于完整的配套体系。从伺服电机、减速器、控制器到末端执行器,珠三角形成了从原材料到整机的短半径供应链。这种集聚效应让机械设备及配件的研发能够以更快的迭代节奏推进——设计、打样、测试、量产之间的反馈周期被压缩到周甚至天,研发不再是闭门造车,而是与产线需求实时咬合。
但产量优势并不自动等于技术优势。在谐波减速器、高精度编码器、高性能伺服驱动等关键配件上,国产化率虽有提升,高端市场仍存在差距。研发的重点正从“能造”转向“造得精、造得稳、造得久”。材料热处理工艺、齿轮加工精度、轴承寿命一致性,这些看起来传统的机械课题,恰恰是决定机器人本体性能天花板的基础变量。配件研发的深度,决定了整机性能的高度。
人形机器人的出现,把这一逻辑推向了新维度。双足行走需要高扭矩密度关节模组,手臂操作要求轻量化与刚性的平衡,全身数十个自由度意味着机械配件必须在极小空间内实现高功率密度和高响应速度。传统工业机器人的配件体系无法直接平移——谐波减速器需要更紧凑的结构设计,关节模组需要机电一体化集成,传感器的布置与走线方案需要与机械结构协同设计。机械设备及配件研发因此从“单件性能优化”进入“系统级适配”阶段。
在广东的工厂场景中,这种适配有了现实的试验场。人形机器人被尝试用于物料搬运、质检巡检、柔性装配等任务,每一个应用场景都对机械配件提出差异化要求:搬运看重负载与续航的平衡,质检要求末端执行器的微动精度,柔性装配则考验力控关节的响应带宽。研发不再是先造配件再找场景,而是从场景倒推配件规格,形成需求驱动的研发闭环。
这意味着机械设备及配件研发的组织方式也在改变。过去,配件企业是整机企业的供应商,按图加工、按规格交付;现在,越来越多的研发走向联合定义——整机企业与配件企业共同确定接口标准、性能指标和测试方法。广东的产业集群为这种协同提供了地理便利,工程师可以当天往返于整机厂与配件厂之间,问题在现场解决,方案在产线验证。
展望下一步,机械设备及配件研发的关键词将是“模块化”与“可重构”。人形机器人的形态和应用仍在快速演化,配件体系需要具备足够的灵活性,以便在关节构型、负载能力和感知配置变化时快速重组。谁能把核心配件做成可组合、可复用的技术模块,谁就能在多场景落地中占据主动。
从每3台工业机器人中超过1台“广东造”,到人形机器人走进工厂车间,变化的不仅是产品形态,更是机械设备及配件研发的逻辑本身:从规模驱动转向性能驱动,从单点突破转向系统协同,从被动配套转向联合定义。这条跃迁之路没有捷径,靠的是一个个减速器的齿面精度、一次次关节模组的寿命测试、一条条产线上的真实反馈。当配件研发足够扎实,整机的想象力才有落地的支点。
如若转载,请注明出处:http://www.wfxhc-kj.com/product/31.html
更新时间:2026-11-03 16:56:10